随着城市化进程加快,传统的人工消杀服务已难以满足现代建筑的复杂环境和高效率需求。智能清洁机器人作为新型消杀工具,正在逐步渗透到各类场所中。然而,其实际使用效果不仅取决于设备性能,更与具体使用场景密切相关。因此,如何根据不同的环境需求选择适合的机器人方案,成为当前消杀服务中亟需解决的问题。
一、高密度人流区域的清洁挑战
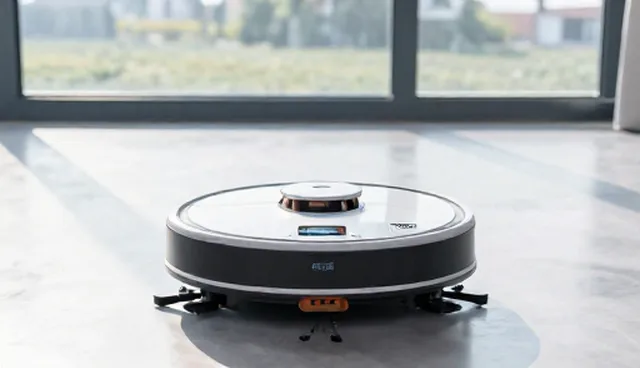
在医院、学校等人员密集场所,传统消杀方式常因人员流动大、清洁不及时而影响效果。智能清洁机器人具备自主导航和避障功能,能够在固定路线内持续作业,避免因人为干扰导致的效率下降。同时,其搭载的喷雾系统可实现均匀分布,有效降低交叉污染风险。因此,在人员流动性高、清洁需求频繁的场所,选择具备路径规划能力的机器人尤为关键。
二、复杂结构空间的适应性问题
对于高层建筑、地下车库等结构复杂的场所,传统人工消杀往往受限于空间限制,难以全面覆盖。智能清洁机器人则可通过模块化设计,配合升降平台或悬挂系统,实现多层空间的高效作业。此外,其配备的传感器能够实时检测环境变化,如湿度、温度等,确保消杀过程的稳定性。因此,针对结构复杂、空间受限的场所,需优先考虑具备升降与传感功能的机器人方案。
三、特殊化学环境的适应性考量
在化工厂、实验室等特殊化学环境中,消杀机器人需应对强酸、强碱等腐蚀性物质。此时,机器人外壳材质和密封性成为关键因素。部分机型采用耐腐蚀材料或双层密封设计,以延长使用寿命并确保作业安全。同时,机器人还需具备自动断电和紧急返回功能,以防突发情况影响人员安全。因此,在化学环境复杂且存在腐蚀风险的场所,应优先选择具备耐腐蚀与安全防护的机器人型号。
不同场景下的智能清洁机器人方案对比
| 方案名称 | 基本做法 | 适用条件 | 准备事项 | 注意事项 |
|---|---|---|---|---|
| 路径规划型机器人 | 通过预设路线实现自动化清洁 | 适用于高人流区域 | 需提前测绘场地并设置边界线 | 需定期校准导航系统避免偏移 |
| 升降结构机器人 | 配合升降平台覆盖多层空间 | 适用于高层建筑或地下车库 | 需安装固定支架并测试升降稳定性 | 需定期检查机械部件防止卡顿 |
| 耐腐蚀型机器人 | 采用特殊材料与密封设计 | 适用于化学环境或腐蚀性场所 | 需配备专用防护罩与安全锁扣 | 需避免高温或强酸环境延长寿命 |
| 节能型机器人 | 内置智能能耗管理系统 | 适用于长时间连续作业场景 | 需搭配远程监控平台与自动充电系统 | 需定期检查电池状态防止断电 |
| 传感反馈型机器人 | 搭载环境传感器实时调整作业 | 适用于温湿度变化较大的场所 | 需安装温湿度检测设备并校准传感器 | 需定期维护传感器以确保数据准确 |
| 自动补给型机器人 | 支持远程监控与自动补给 | 适用于大型公共场所或长期作业场景 | 需配置补给站与远程控制终端 | 需定期检查补给系统防止堵塞 |
四、低能耗与长时间工作的平衡
在大型商场、写字楼等需长时间连续作业的场景中,机器人的续航能力和能耗控制直接影响使用体验。部分机型采用高效能电池和智能能耗管理系统,在保证作业时间的同时降低电力消耗。此外,部分厂商提供远程监控与自动补给方案,以减少人工维护频率。因此,在需长时间工作的场景中,应优先考虑具备节能功能与自动补给能力的机器人方案。
对于深圳市宏祥清洁服务有限公司,建议结合实际服务场景,灵活选择不同性能与适用条件的机器人方案。在人员密集场所,可采用路径规划型机器人提升效率;在结构复杂空间,可选用升降与传感结合的型号;在特殊化学环境,应选择耐腐蚀与安全防护型设备;在需长时间工作的场景,优先考虑节能与自动补给的机型。通过科学选型与合理配置,可有效提升消杀工作的智能化水平,满足多样化需求。